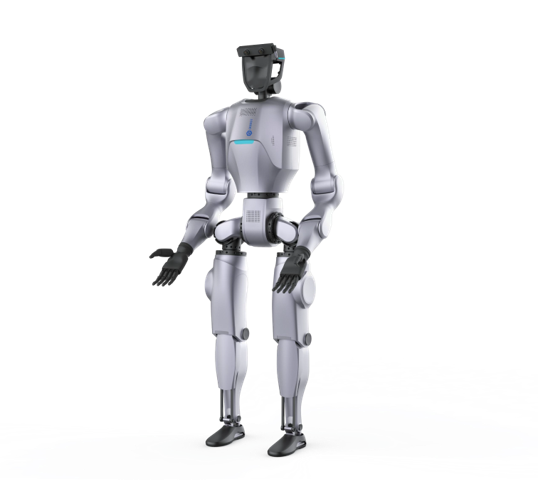
Humanoid robot Dobot Atom - Trainer
Manufacturer: Dobot
- Head lidar
- 1 3D-лидар
- Head sensor
- 1 камера RGB-D + 1 бинокулярная камера Full HD
- Wrist sensor
- 2 камеры RGB-D
- Waist sensor
- 2 камеры RGB-D
- Battery runtime, h
- ≈2
1-year equipment warranty
Description
This material is available in Russian only for now.
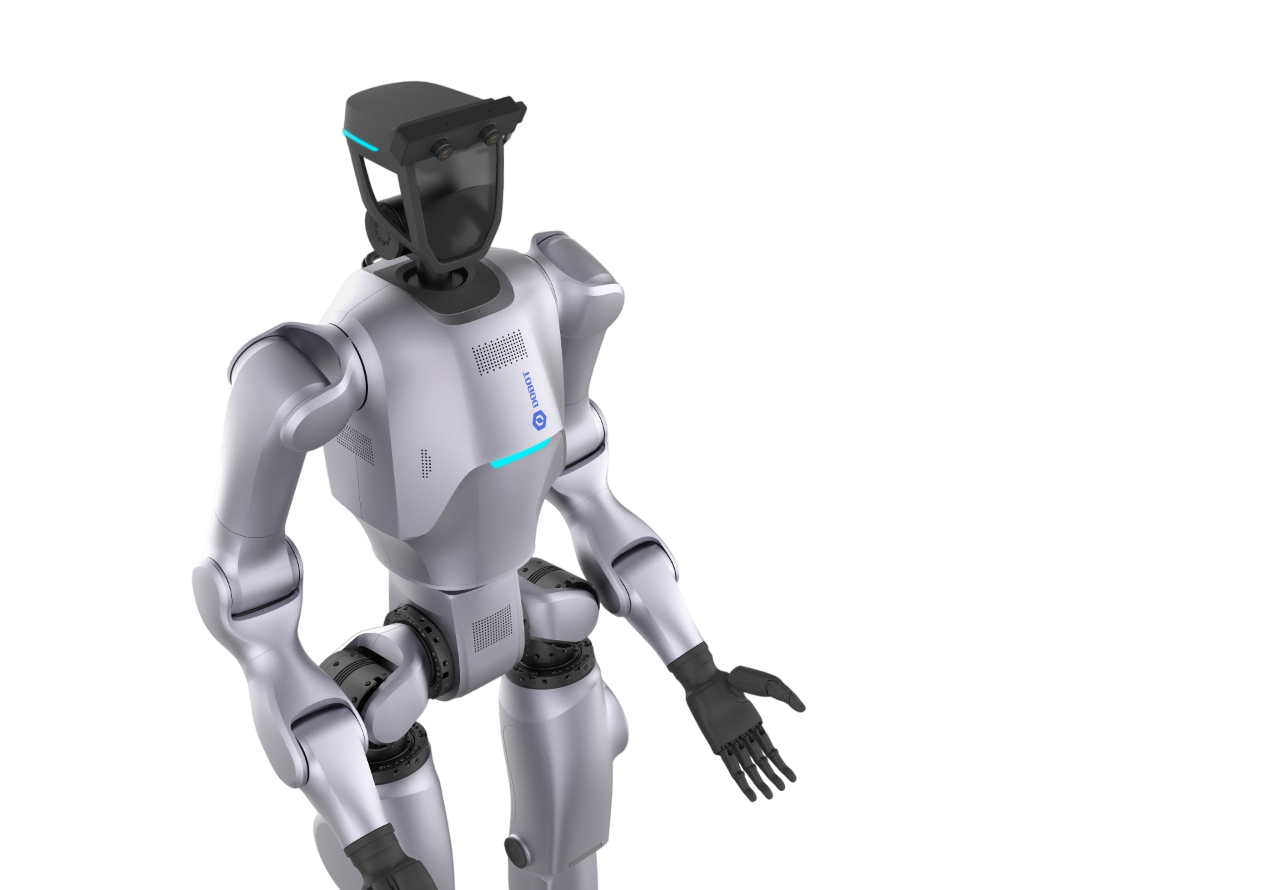
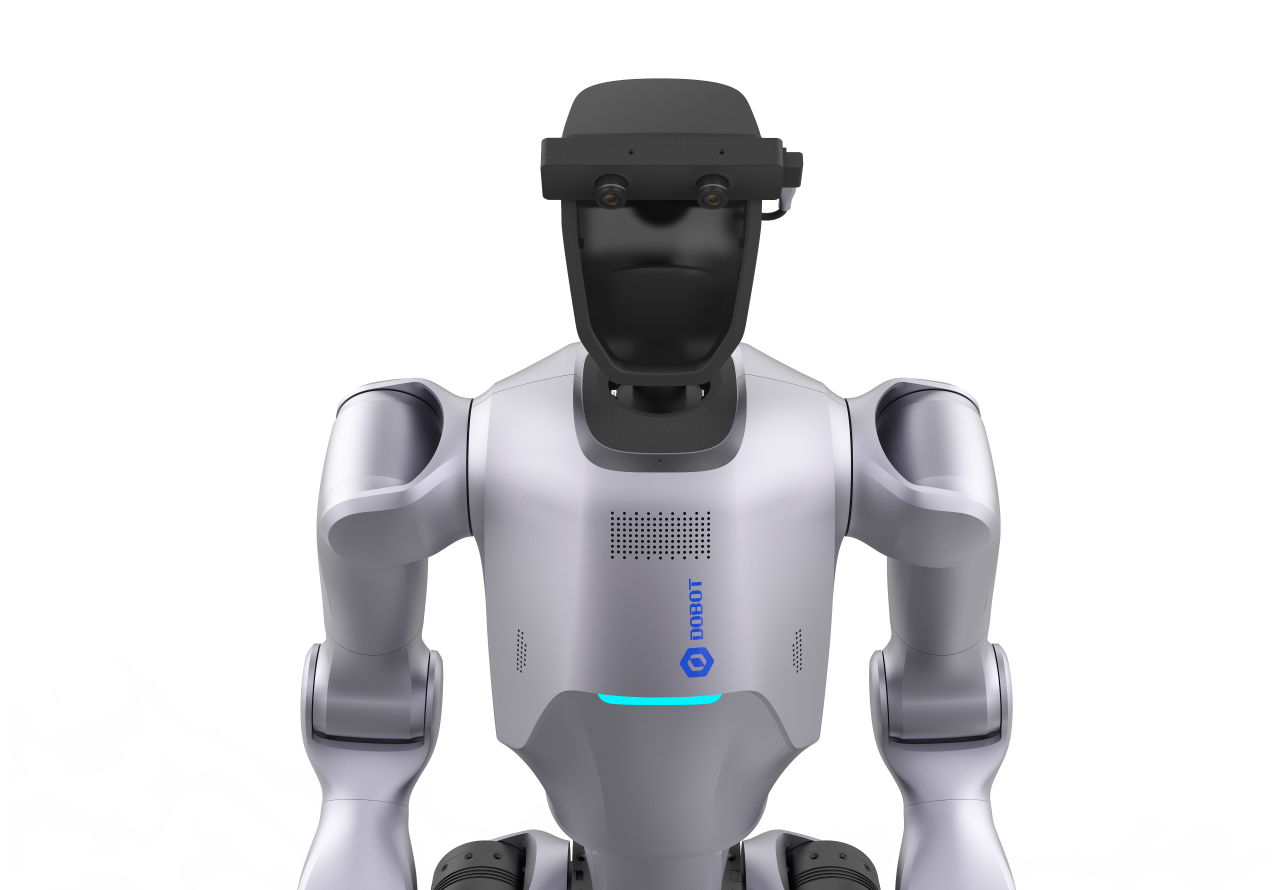
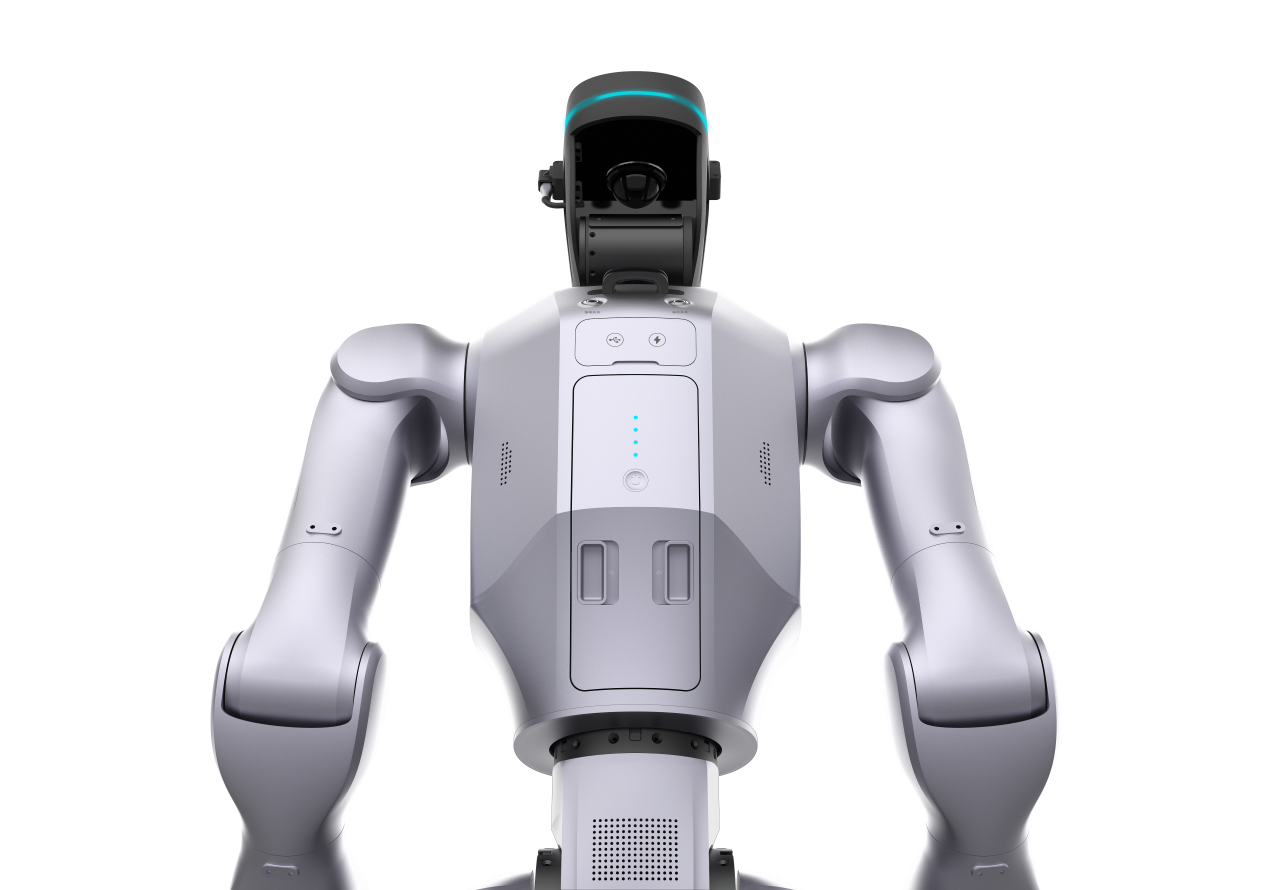
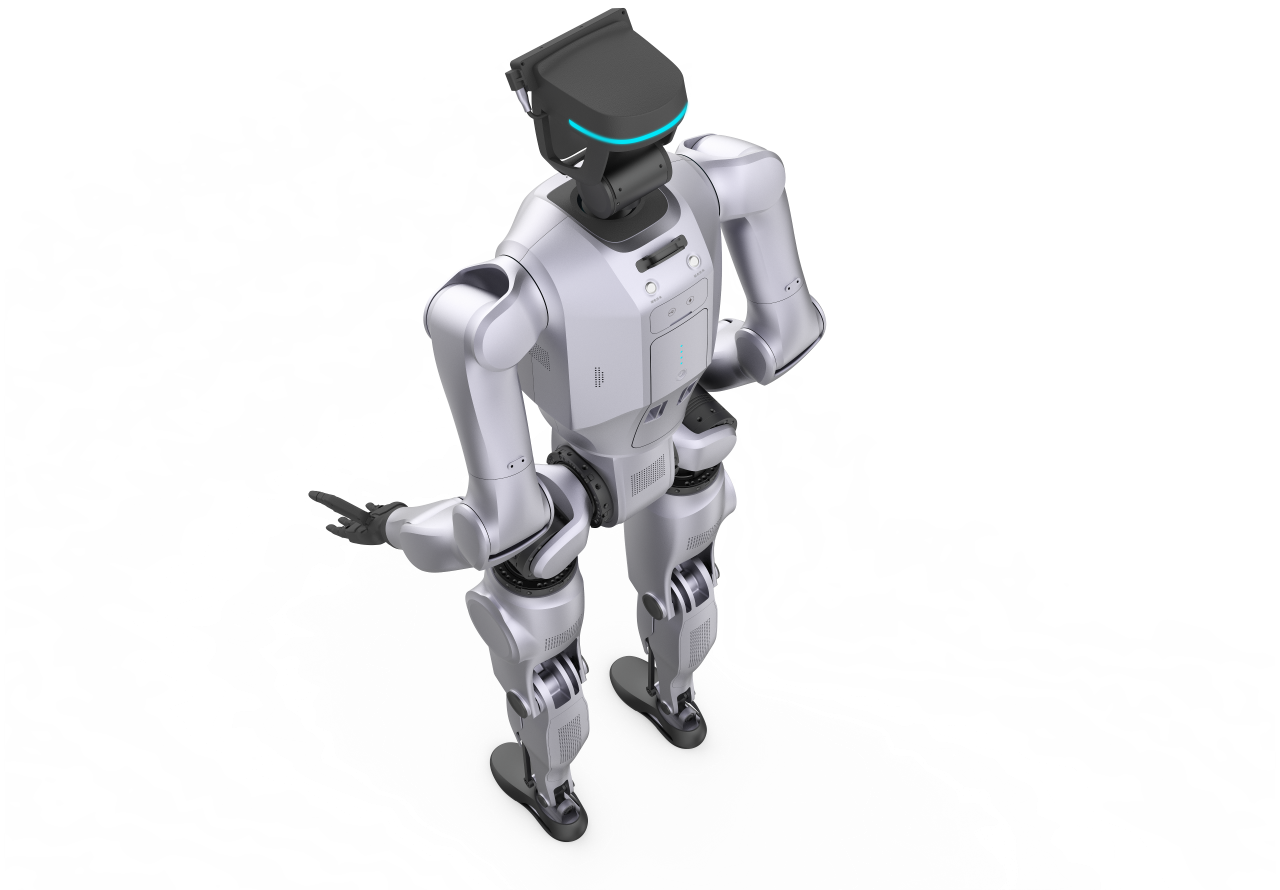
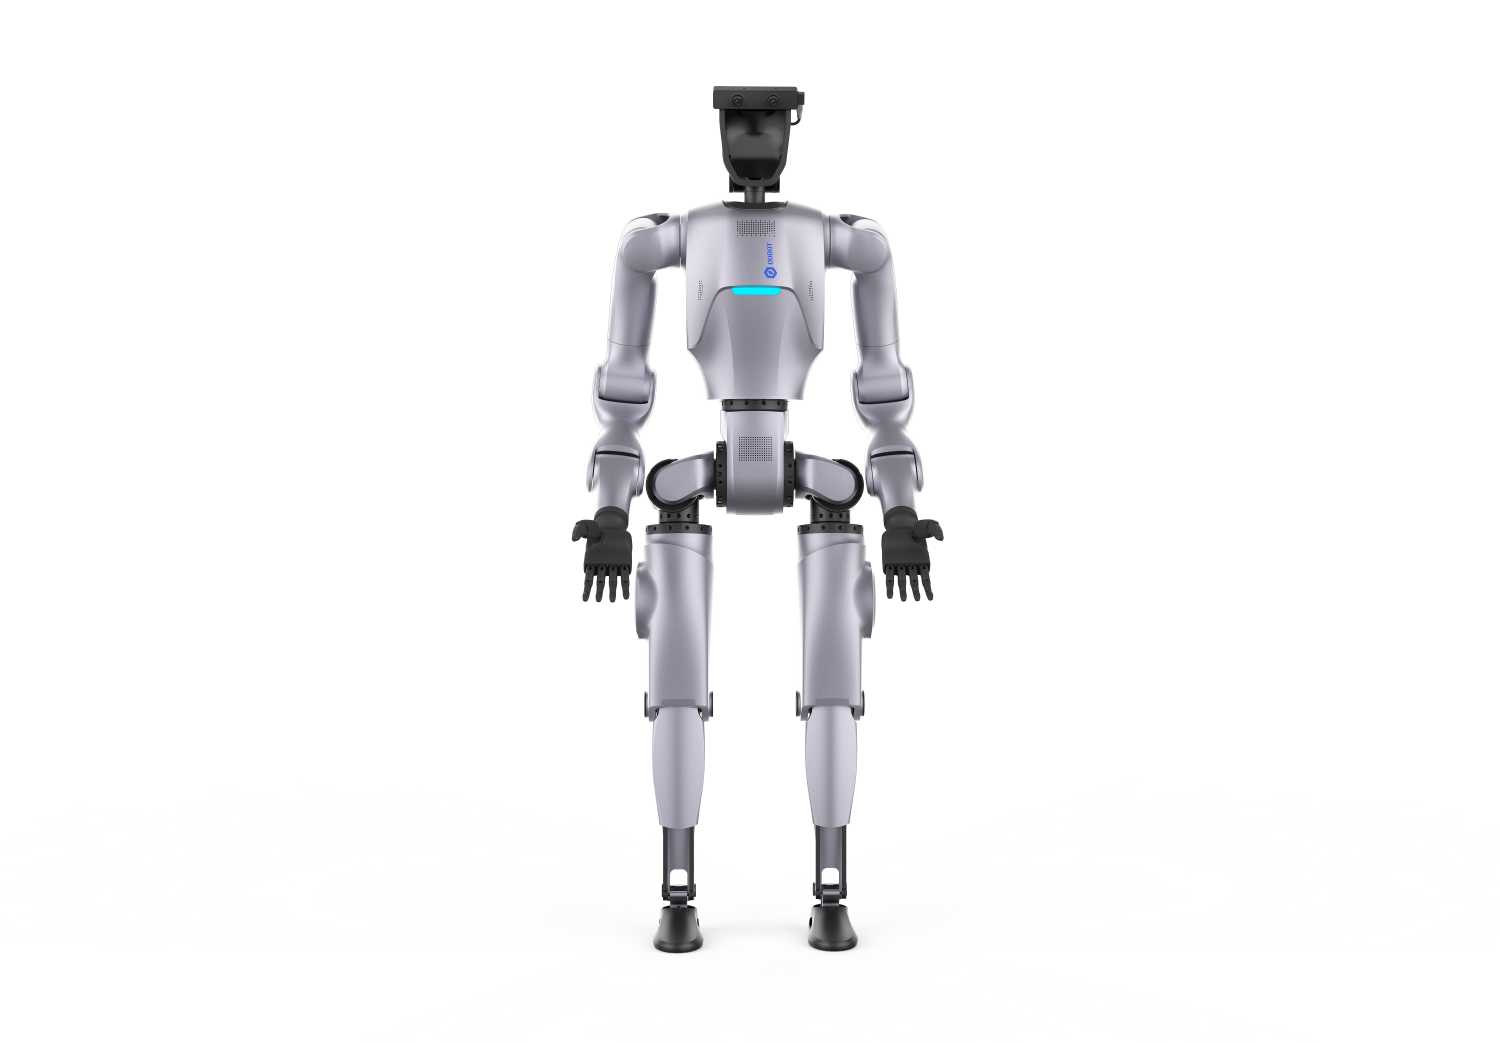
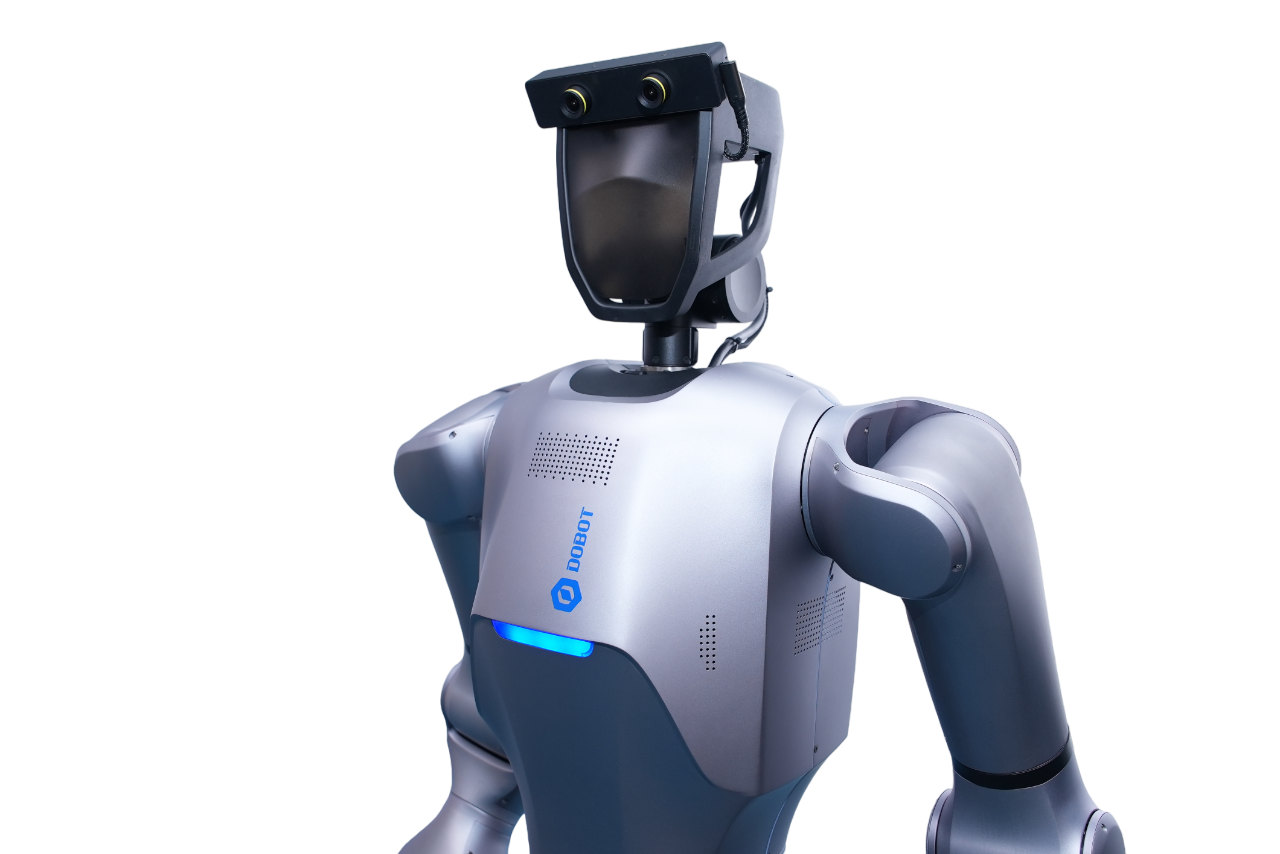
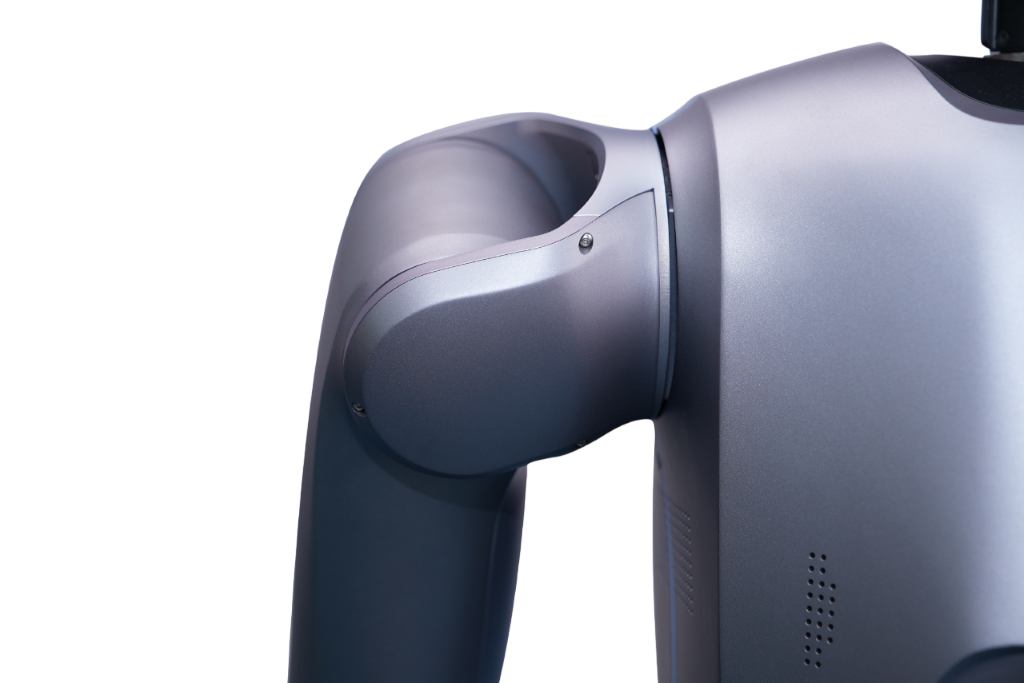
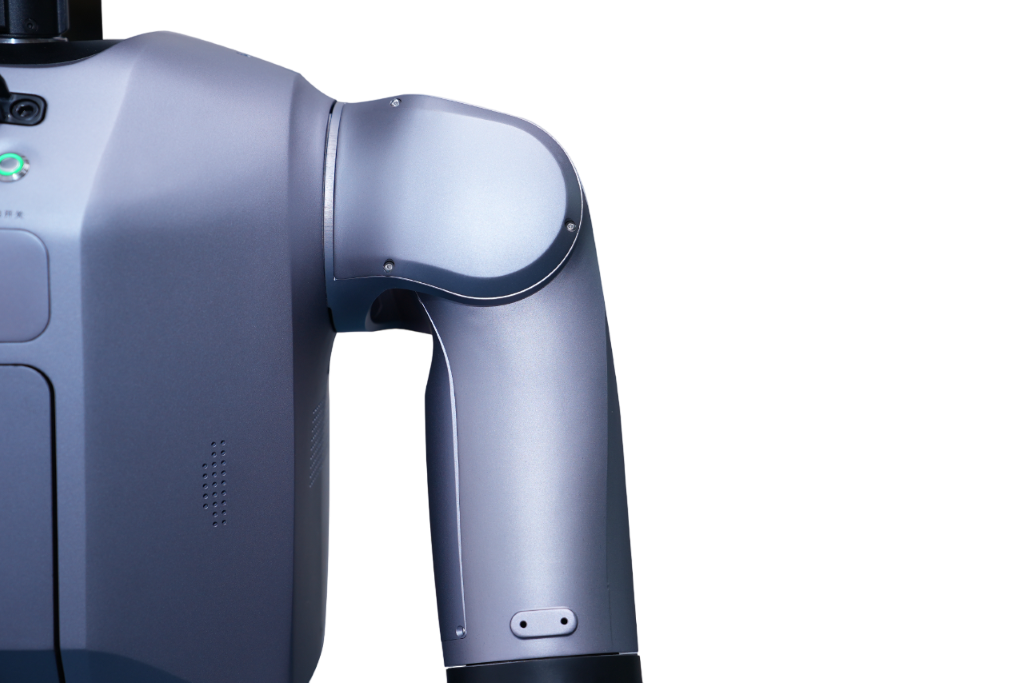
Dobot Atom Trainer — это платформа обучения ИИ с 41 степенью свободы, оснащенная двумя руками с гибкими возможностями с 12 степенями свободы, бинокулярной камерой Full HD (по модели человеческого зрения) для работы в виртуальной/смешанной реальности с низкой задержкой и камерой глубины Intel RealSense D455 (диапазон 6 м). Модель поддерживает периферийные вычисления 1500 TOPS, удаленное управление в двух режимах (весь корпус/нижняя и верхняя части корпуса) и расширенное распознавание благодаря LiDAR 360°, а также имеет две камеры на запястьях для высокоточных задач и две камеры на уровне пояса для обнаружения препятствий, что делает ее идеальной для обучения ИИ с компьютерным управлением и выполнения множества других задач.
Advantages
- Бинокулярная камера - дистанционное управление смешанной реальности Full HD;
- Камера RGB-D - Realsense D455;
- 3D LiDAR - LVIOX-MID360;
- Микрофон 360° - высококачественный звукосниматель 50 м2;
- Стереодинамики - 5 Вт;
- Быстрозаменяемая батарея - 15 Ач;
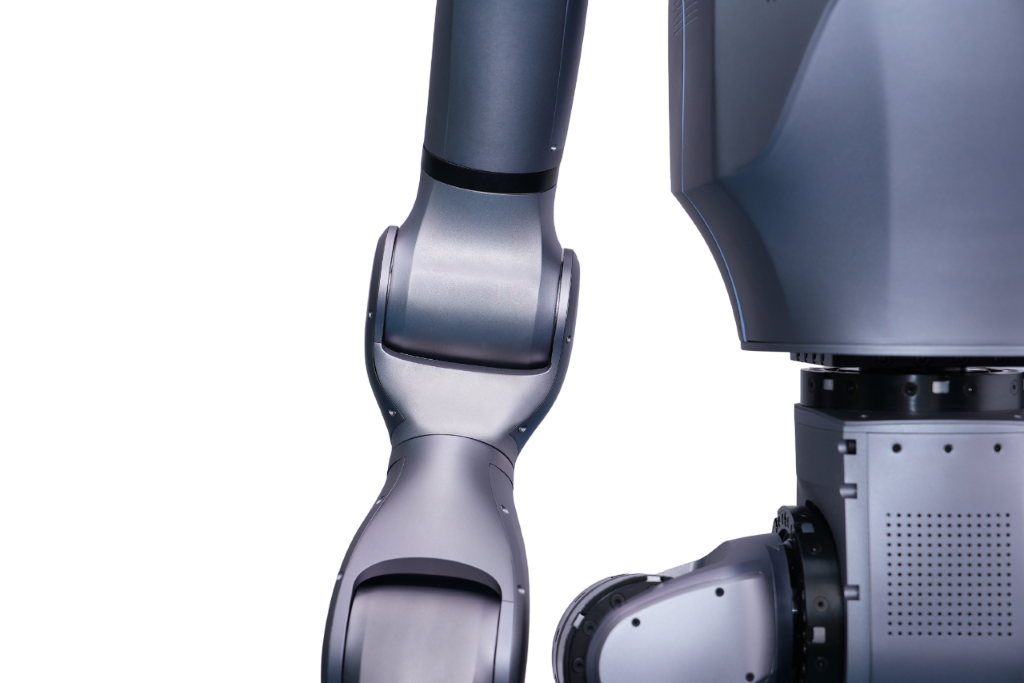
- Бионическая рука с 7 степенями свободы - подавление вибрации, контроль скольжения;
- 1500 TOPS AI Super, вычислительный модуль - процессор Intel i9 + графическая карта 16 ГБ 256 бит GDDR6;
- Полностью внутренняя кабельная проводка - неограниченное движение;
- Замкнутый контур управления зрения + гибкой руки с 5 пальцами - технология перенаправления, точно воспроизводящая человеческие команды;
- Ходьба на прямых ногах - сквозная нейронная сеть обеспечивает человекоподобную походку;
- Степень свободы одной ноги - 3 тазобедренных шарнира + 1 коленный шарнир + 2 голеностопных шарнира.
Specifications
| Manufacturer | Dobot |
| Country of manufacture | Китай |
| Height, mm | ≈1530 |
| Вес, кг (без рук/устройств захвата с гибкими возможностями) | ≈62 |
| Степени свободы всего тела (без рук/устройств захвата с гибкими возможностями) | 29 |
| Степень свободы головы | 2 |
| Степени свободы одной руки (без второй руки/устройства захвата с гибкими возможностями) | 7 |
| Степень свободы пояса | 1 |
| Степень свободы одной ноги | 6 |
| Размах одной руки, мм (без второй руки/устройства захвата с гибкими возможностями) | 600 |
| Вес одной руки, кг (без второй руки/устройства захвата с гибкими возможностями) | ≈6,5 |
| Нагрузка на одну руку, кг (без второй руки/устройства захвата с гибкими возможностями) | 3,5 |
| Точность повторного позиционирования одной руки, мм | ± 0,05 |
| Максимальная конечная скорость одной руки, м/с | 1,5 |
| Звуковые устройства | 1 микрофон 360° + 2 мощных неодимовых магнитных динамика |
| Максимальная скорость ходьбы, м/с | 1,5 |
| Выравнивание приводов узлов сочленения | Да |
| Main computing module | intel i5 |
| Вычислительный модуль ИИ 275 TOPS | Процессор Intel i9 (24 ядра 32 потока) + графическая карта 16 ГБ 256 бит GDDR6 (вычислительная мощность графического процессора FP32: 41,15 TFLOPS) |
| Battery runtime, h | ≈2 |
| Зарядка аккумулятора, ч | ≈1 |
| Конечный привод | 2 руки с гибкими возможностями с 6 степенями свободы |
| Head sensor | 1 камера RGB-D + 1 бинокулярная камера Full HD |
| Wrist sensor | 2 камеры RGB-D |
| Waist sensor | 2 камеры RGB-D |
| Head lidar | 1 3D-лидар |