Коллаборативный робот DOBOT CR3A
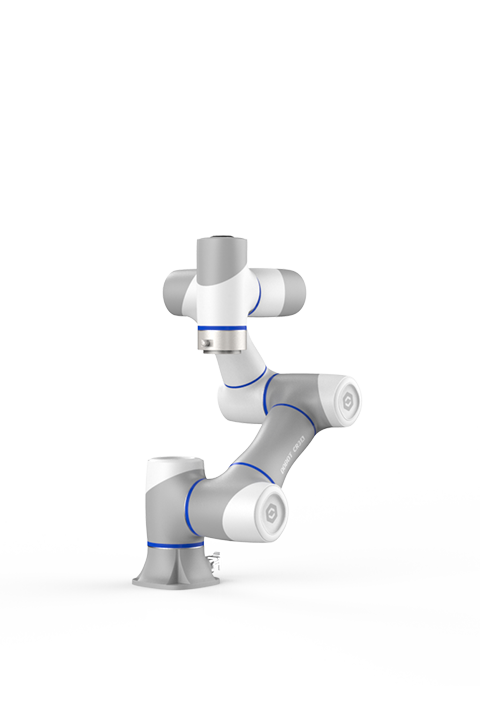
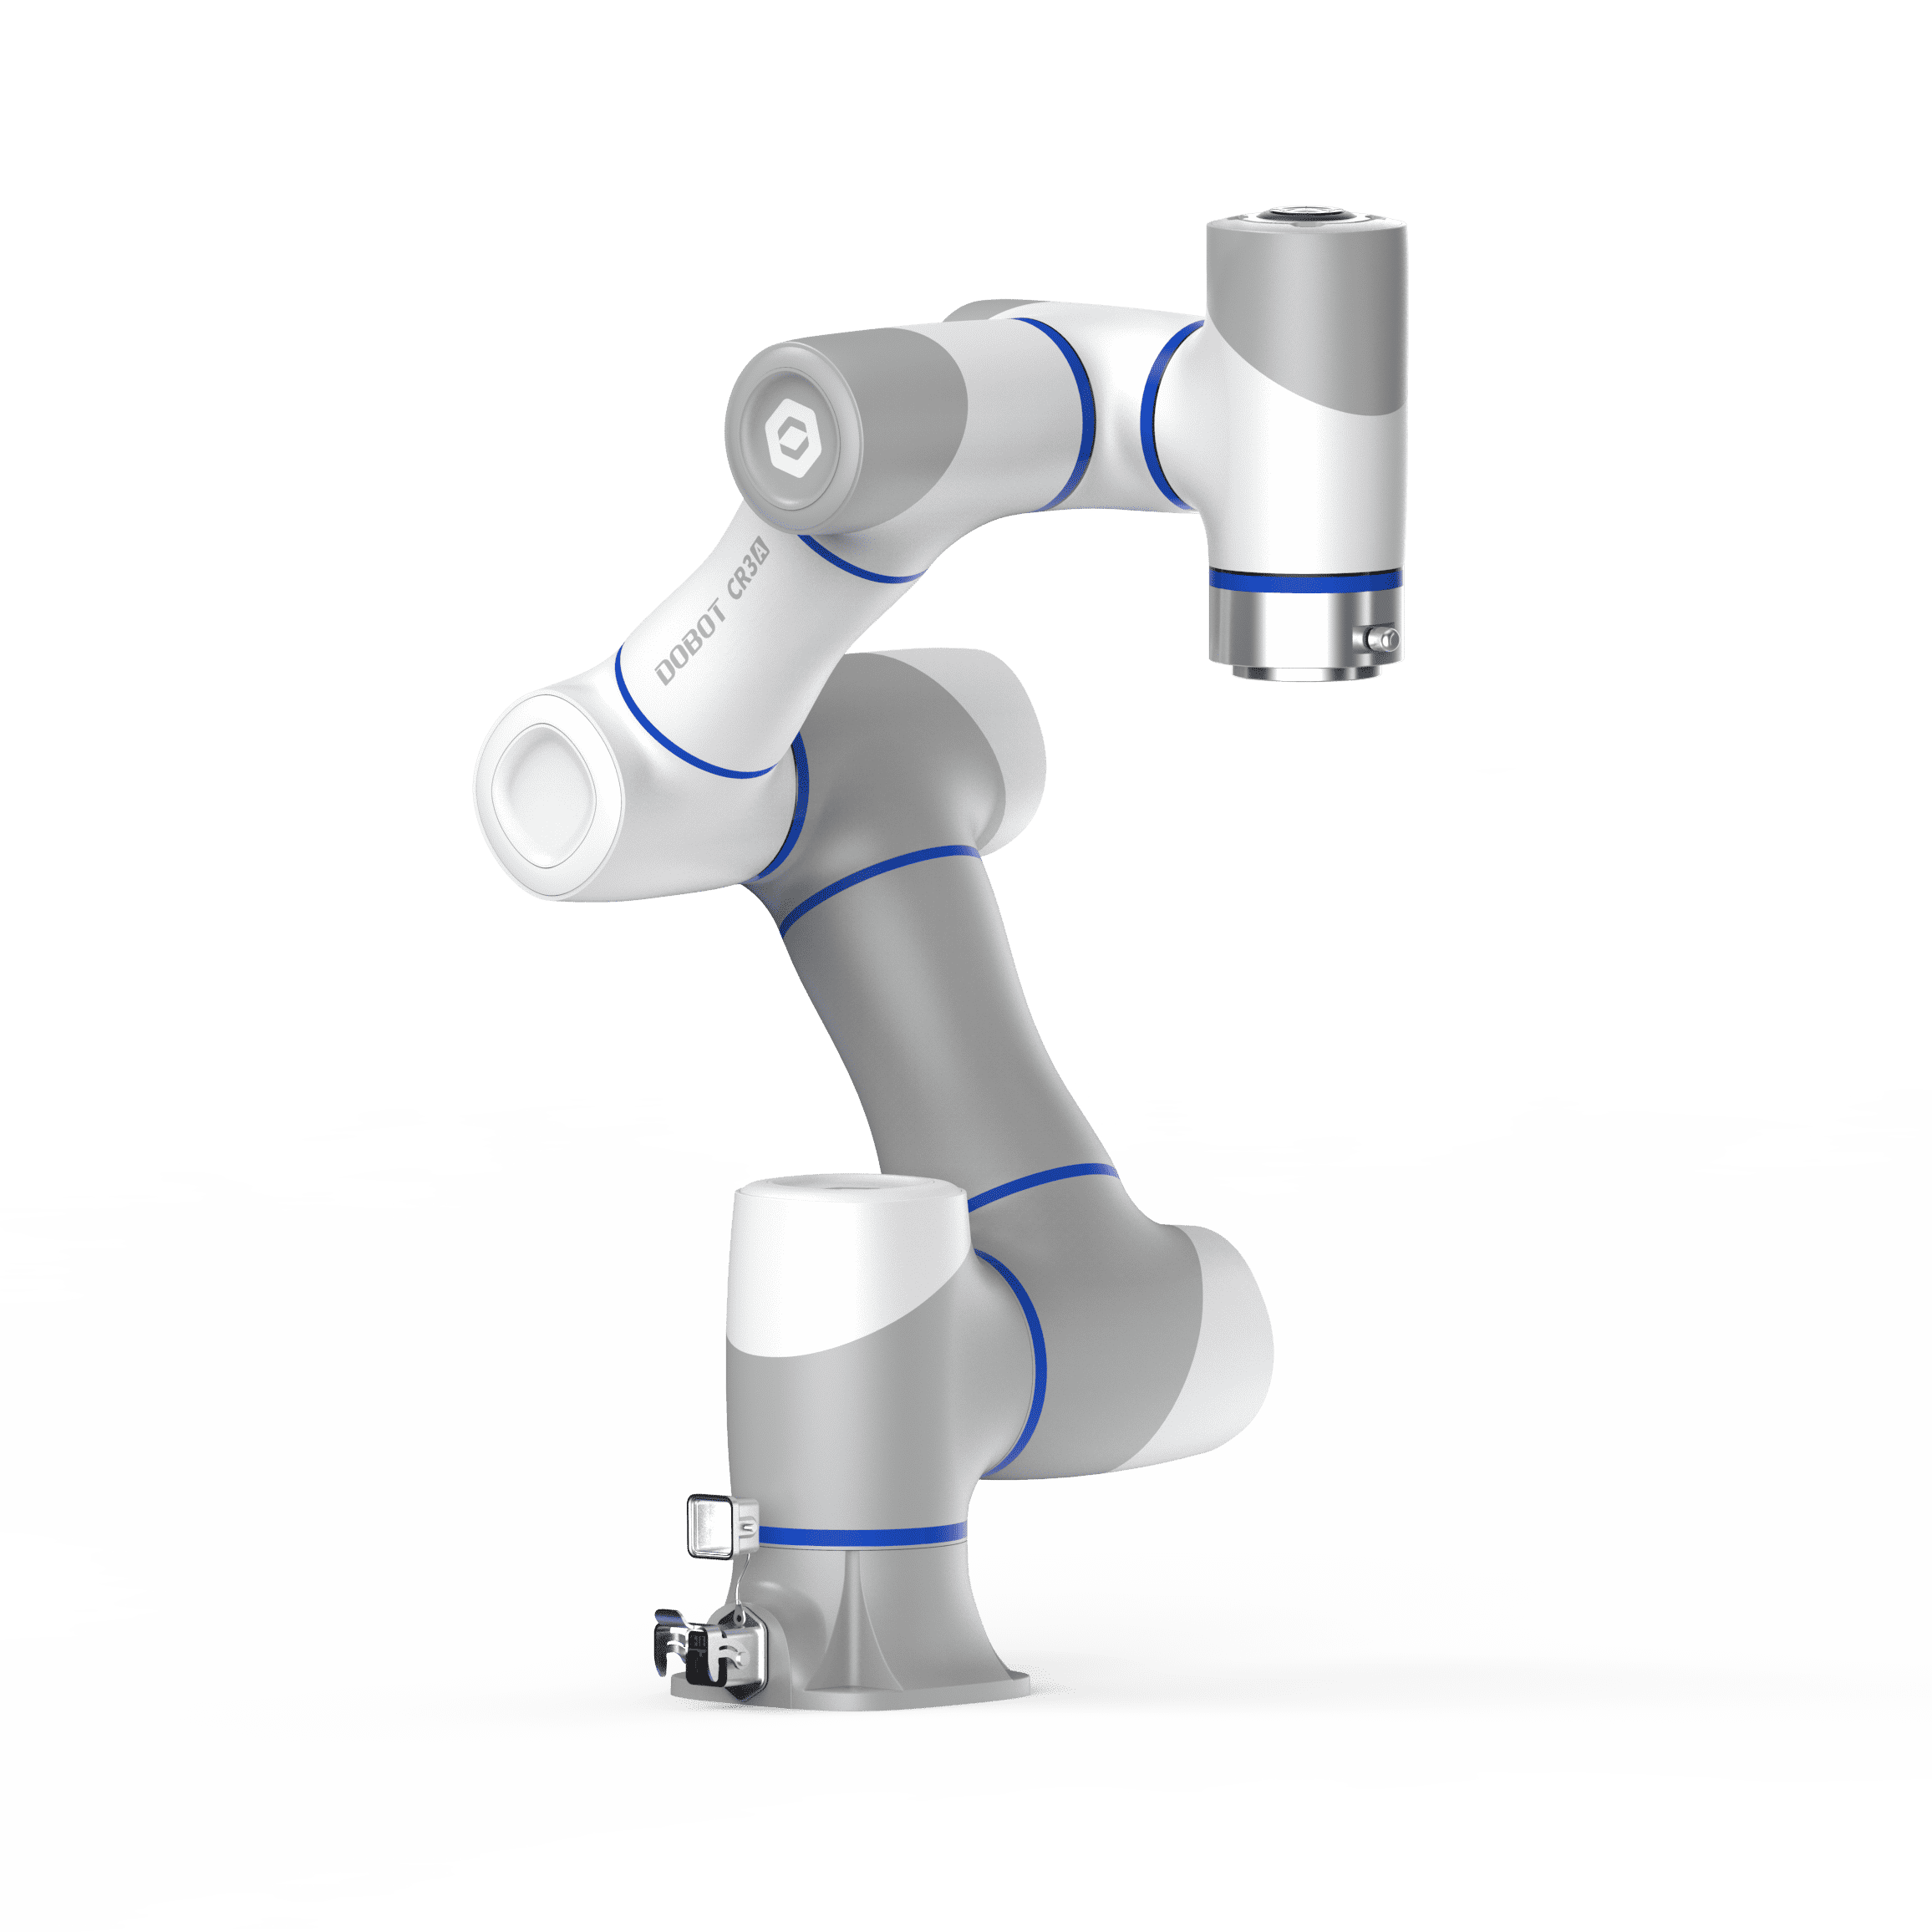
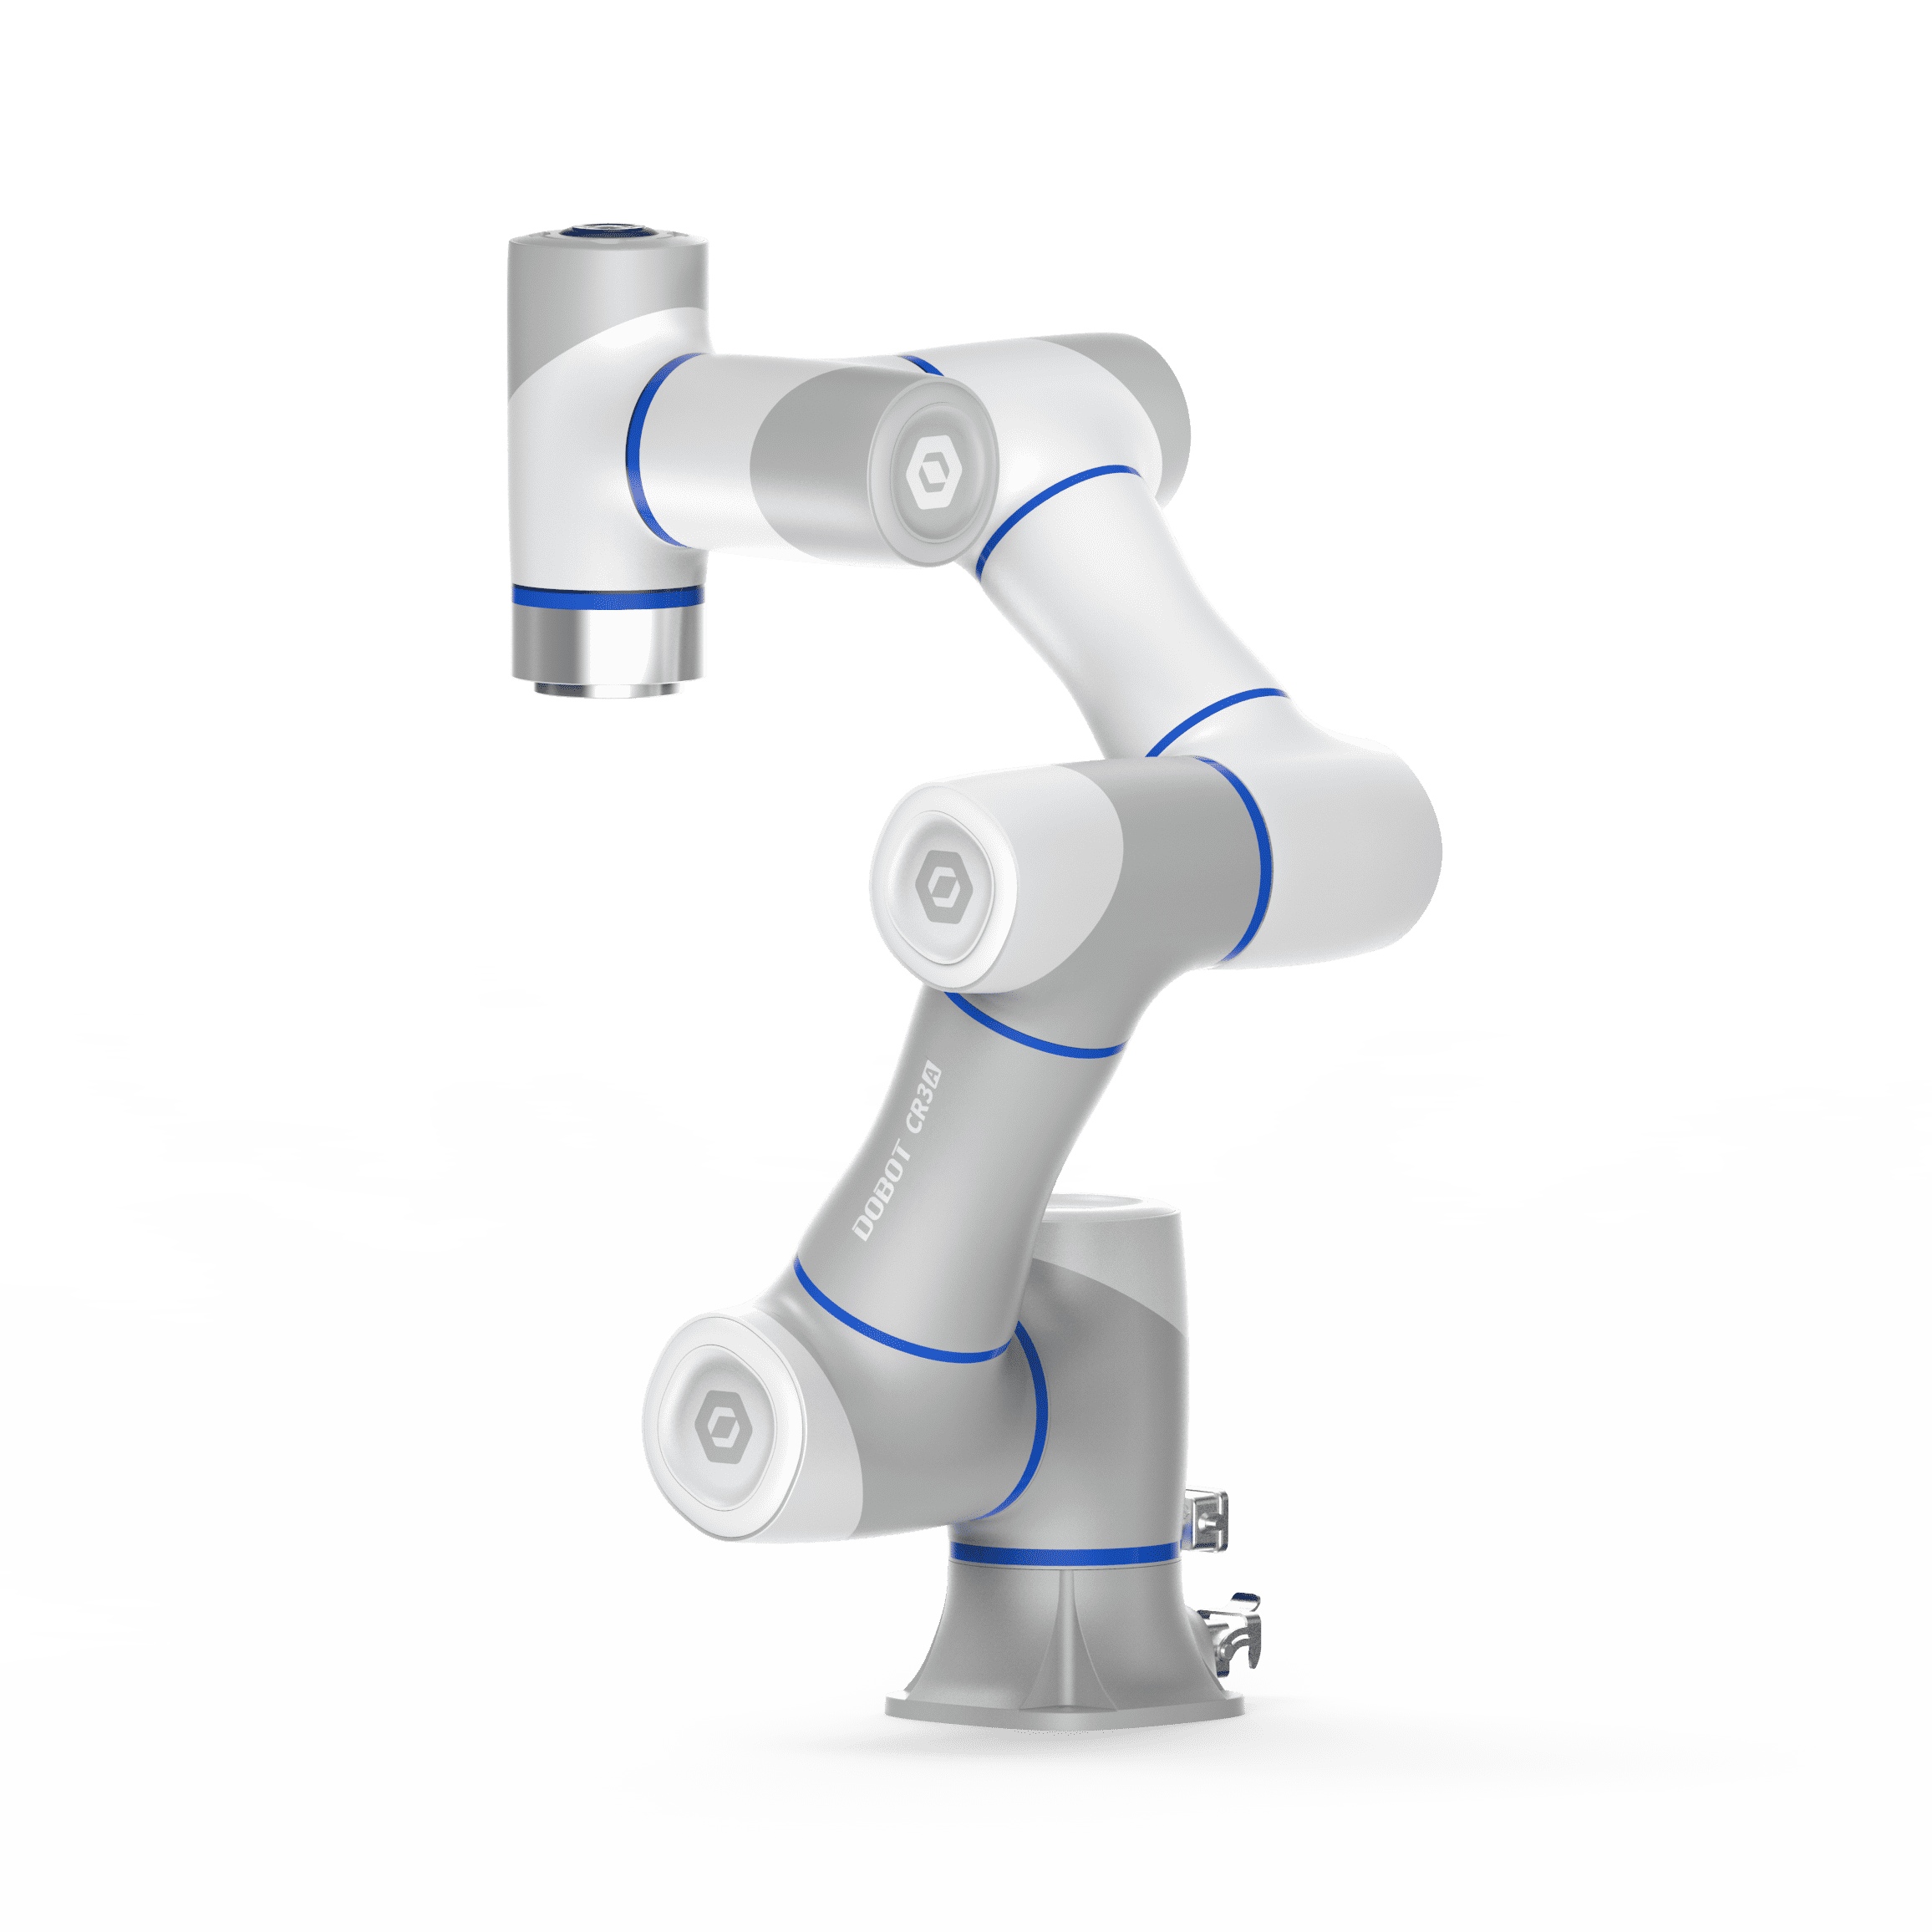
Производитель: Dobot
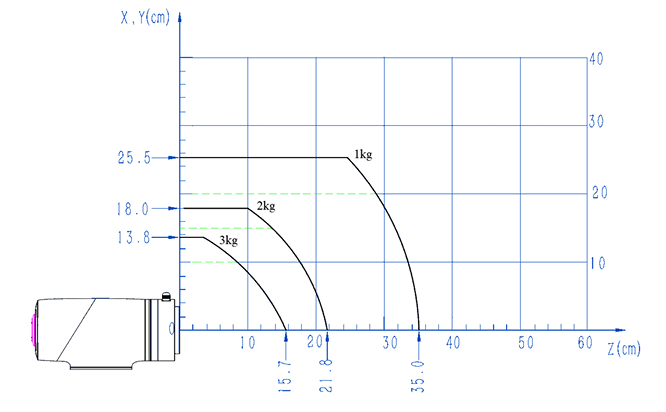
- Грузоподъемность
- 3 кг
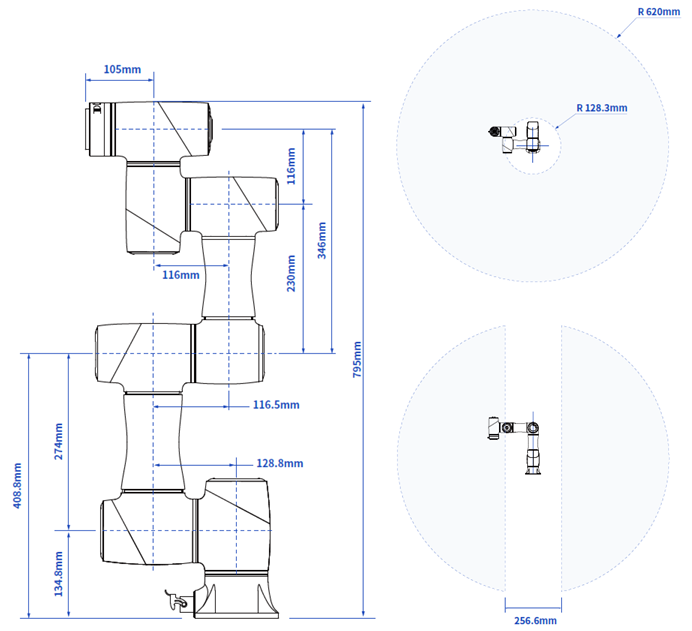
- Радиус действия
- 620 мм
- Количество осей
- 6
Гарантия на оборудование 1 год
Описание
DOBOT CR3A открывает новую главу в автоматизации производственных задач, сохранив надежность и безопасность серии CR.
Решение для различных задач
Благодаря максимальной нагрузке в 3 кг и радиусу действия 620 мм, робот эффективно справляется с различными задачами: от обслуживания станков до упаковки и паллетирования. Усовершенствованный алгоритм управления движением обеспечивает исключительную стабильность: даже при экстренных остановках на высокой скорости остаточные вибрации манипулятора снижены на 50%.
Интеграция без компромиссов
CR5A оснащен 24 цифровыми портами ввода-вывода. Робот поддерживает протоколы связи Profinet и Ethernet/IP, что означает легкую интеграцию устройства в систему ПЛК. Запуск в производство происходит быстрее.
Защита IP54
Степень защиты IP54: корпус робота и блок управления надежно защищены от пыли и водяных брызг, что позволяет использовать CR3A в условиях реального производства, включая металлообработку.
Сценарии применения CR3A
Робот готов к широкому спектру промышленных и образовательных задач:
- Логистика и склад: паллетирование, захват и перемещение.
- Автомобилестроение и металлообработка: обслуживание станков (загрузка/выгрузка заготовок).
- Сборка и дозирование.
- Контроль качества: лабораторный анализ и технический осмотр.
- 3D-печать.
Тесвел является официальным дистрибьютором DOBOT в России. Наши менеджеры помогут подобрать оптимальную модель и помогут интегрировать в ваш производственный процесс. Мы обеспечиваем сопровождение на всех этапах - от консультации до послепродажного обслуживания.
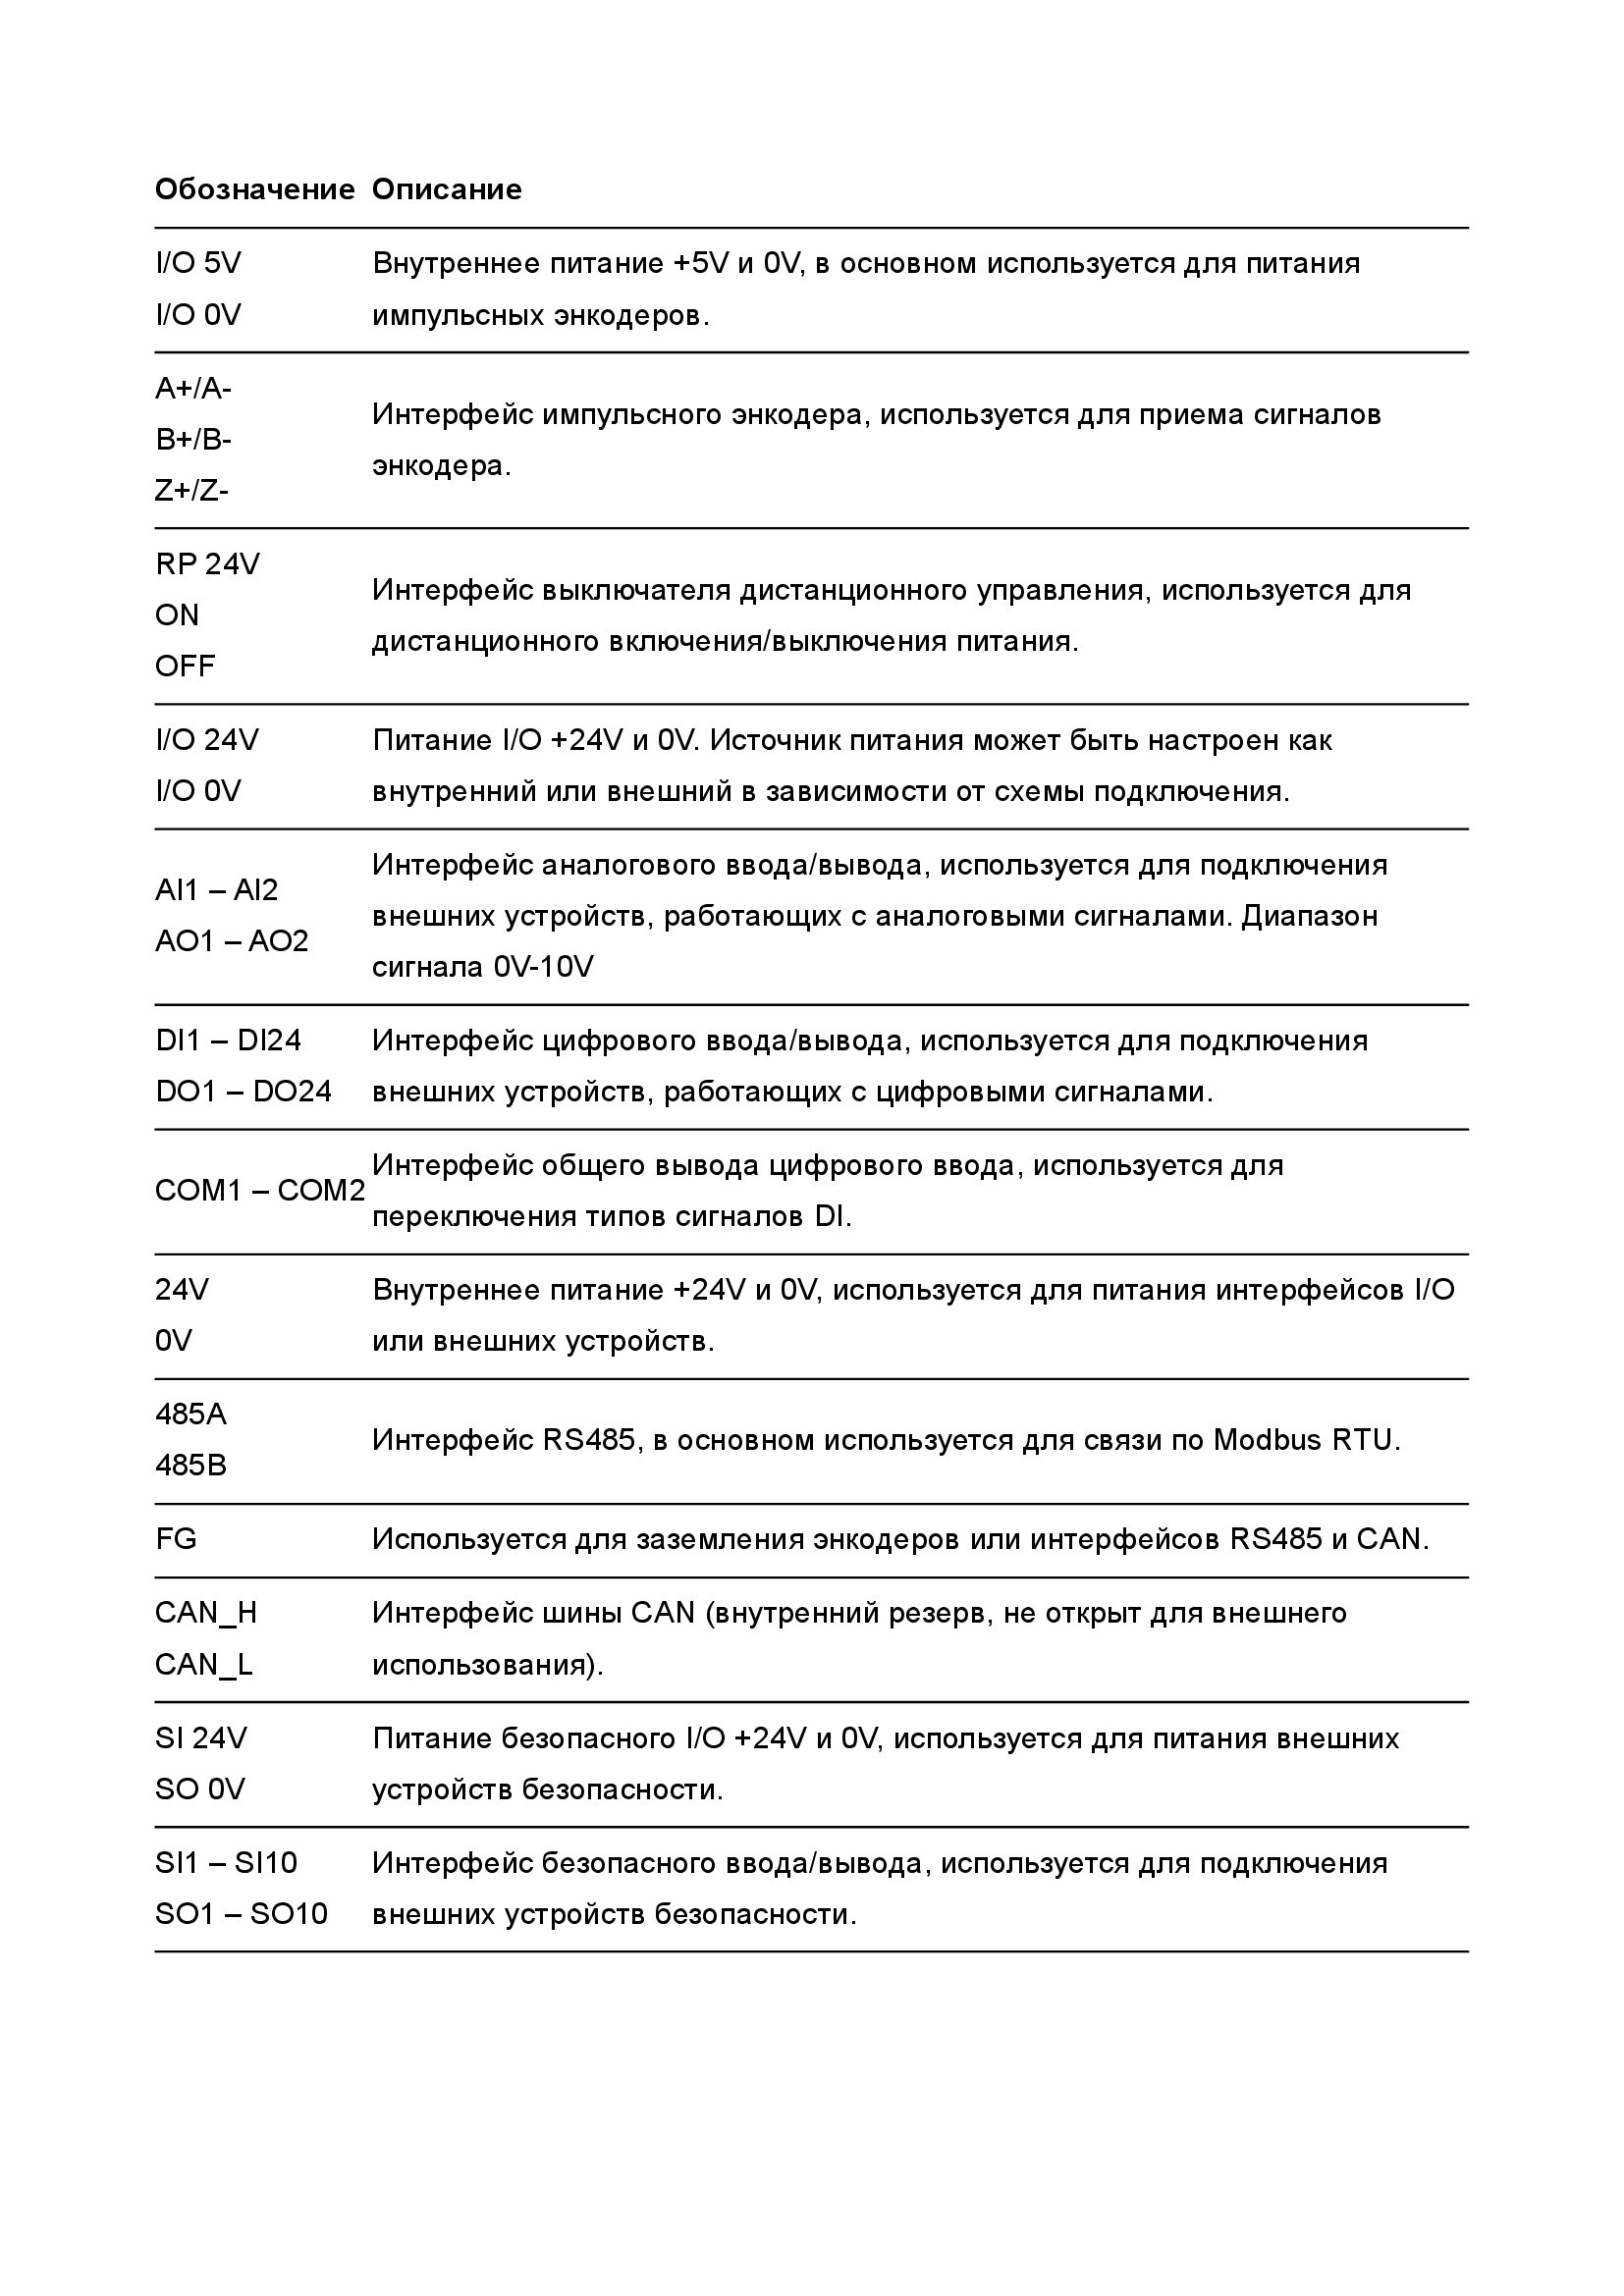
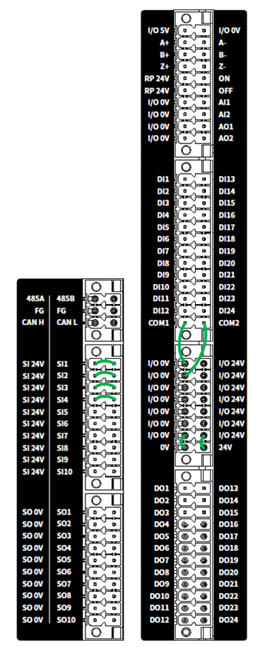
Пояснение к функционалу портов:
| Обозначение | Описание |
| I/O 5V | Внутреннее питание +5V и 0V, в основном используется для питания импульсных энкодеров. |
| A+/A- | Интерфейс импульсного энкодера, используется для приема сигналов энкодера. |
| RP 24V | Интерфейс выключателя дистанционного управления, используется для дистанционного включения/выключения питания. |
| I/O 24V | Питание I/O +24V и 0V. Источник питания может быть настроен как внутренний или внешний в зависимости от схемы подключения. |
| AI1 – AI2 | Интерфейс аналогового ввода/вывода, используется для подключения внешних устройств, работающих с аналоговыми сигналами. Диапазон сигнала 0V-10V |
| DI1 – DI24 | Интерфейс цифрового ввода/вывода, используется для подключения внешних устройств, работающих с цифровыми сигналами. |
| COM1 – COM2 | Интерфейс общего вывода цифрового ввода, используется для переключения типов сигналов DI. |
| 24V | Внутреннее питание +24V и 0V, используется для питания интерфейсов I/O или внешних устройств. |
| 485A | Интерфейс RS485, в основном используется для связи по Modbus RTU. |
| FG | Используется для заземления энкодеров или интерфейсов RS485 и CAN. |
| CAN_H | Интерфейс шины CAN (внутренний резерв, не открыт для внешнего использования). |
| SI 24V | Питание безопасного I/O +24V и 0V, используется для питания внешних устройств безопасности. |
| SI1 – SI10 | Интерфейс безопасного ввода/вывода, используется для подключения внешних устройств безопасности. |
Характеристики
| Производитель | Dobot |
| Вес | 16.5 кг |
| Максимальная полезная нагрузка | 3 кг |
| Максимальная досягаемость | 620 мм |
| Номинальное напряжение | DC48V |
| Максимальная скорость TCP (протокол передачи данных) | 2 мс |
| Диапазон изменения обобщенной координаты J1 - J2 | 360° |
| Диапазон изменения обобщенной координаты J3 | 155° |
| Диапазон изменения обобщенной координаты J4-J6 | 360° |
| Максимальная скорость поворота J1-J2 | 180° с |
| Максимальная скорость поворота J3-J6 | 180° с |
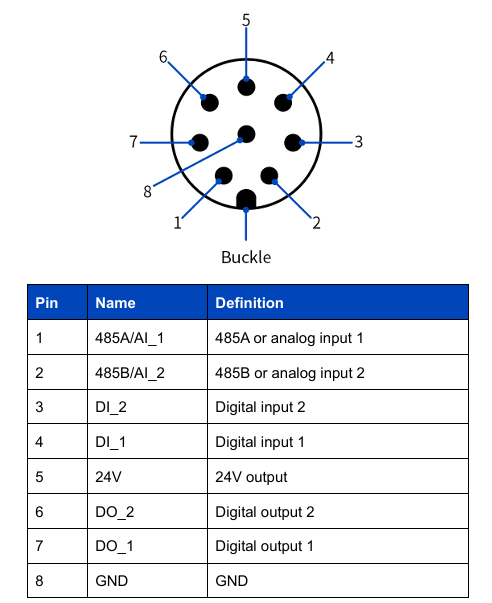
| Вход-выход инструментального разъёма DO | 2 |
| Вход-выход инструментального разъёма DI | 2 |
| Вход-выход инструментального разъёма AO | 2 |
| Вход-выход инструментального разъёма RS485 | 2 |
| Вход-выход контроллера робота DO (NPN или PNP) | 24 |
| Вход-выход контроллера робота DI (NPN или PNP) | 24 |
| Вход-выход контроллера робота AO (0-10В или 4-20мА) | 2 |
| Вход-выход контроллера робота AI (0-10В или 4-20мА) | 2 |
| Вход-выход контроллера робота RS485 | 1 |
| Вход-выход контроллера робота CAN | 1 |
| Вход-выход контроллера робота SO | 10 |
| Вход-выход контроллера робота SI | 10 (для настройки пользователем доступно 6) |
| Вход-выход контроллера робота Внешний энкодер (инкрементальный ABZ) | 1 |
| Вход-выход контроллера робота Ethernet порт | 2 |
| Вход-выход контроллера робота USB (только загрузка и выгрузка файлов) | 2 |
| Устройства для программирования | ПК (ОС Windows), Мобильные устройства (ОС Android), Пульт управления робота (Teach Pendant) |
| Язык программирования | Блочный, Lua |
| Ожидаемый срок службы | 5 лет |
| Входное питание для AC и DC версий контроллера | 100 ~ 240V, 47 ~ 63HZ / 30 ~ 60V |
| Энергопотребление | 120W |
| Повторяемость | 0,02 мм |
| Связь | TCP/IP, Modbus, WIFI |
| Степень пыле-влагозащиты (IP) | IP54 |
| Температурные диапазоны | 0℃~ 50℃ |
| Влажность | ≤95% |
| Уровень производимого шума | 70 Дб |
| Материалы | Алюминиевый сплав, ABS пластик |